
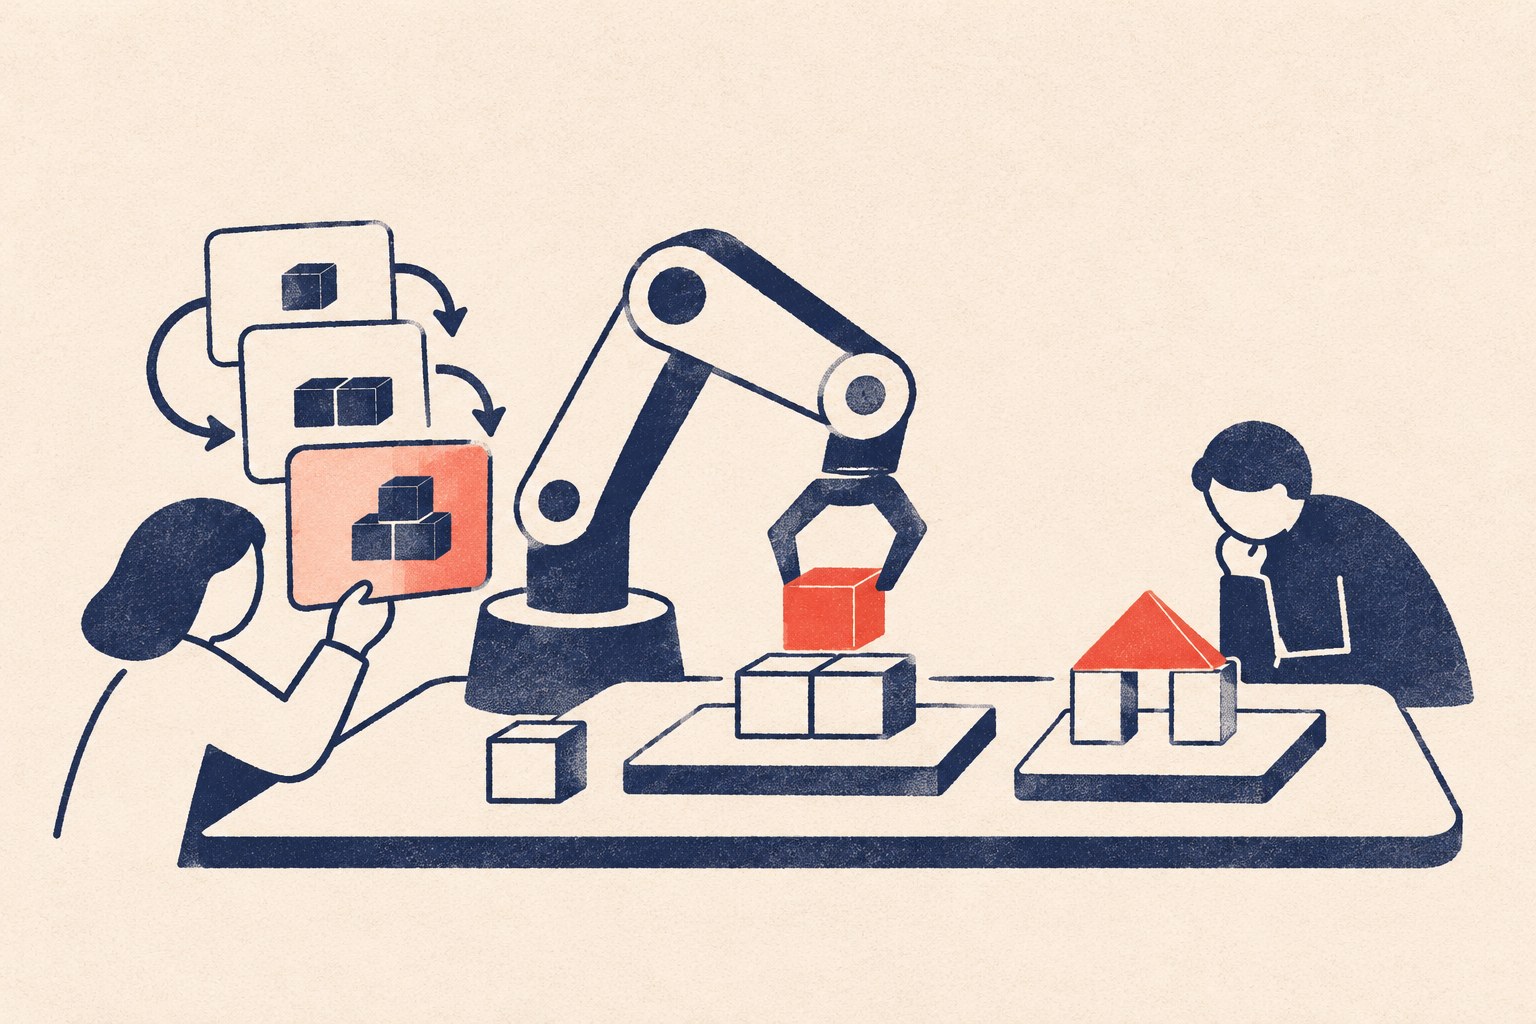
11月6日,Hugging Face Blog刊文介绍开放仿真框架ToyBlocks:它把机器人学习研究放进一个由机械臂和桌面积木组成的受控环境,自动生成任务与训练示范,用于研究模型学到了什么、又在什么条件下失败。
环境虽然简单,任务仍要求机器人在推动、翻转和堆叠积木时,推理积木之间如何相互作用,以及如何安排它们的位置。文章将这类挑战概括为推理能力与精细操作的结合,研究范围明确落在桌面积木这一受约束领域。
ToyBlocks生成的示范,是机器人在仿真中完成任务的记录,不需要由人远程操控机器人来逐次录制。研究者可以改变训练经历的构成,例如增加推动或翻转的示范,再用训练中未包含的任务评估表现。这为比较不同训练数据配置提供了可调整的实验条件。
ToyBlocks也是文章提出的FoundationWorlds框架中的首个环境。这类环境将受控仿真世界、任务与示范自动生成工具,以及持续衡量机器人行为的指标配套使用,旨在研究训练数据增加时模型如何改善,以及高层推理如何与精确物理控制结合。
文章称,ToyBlocks围绕逼真的物理与外观、大规模自动生成任务和示范、推理与灵巧操作相结合,以及广泛覆盖领域内任务四项要求设计。作者认为,收窄环境范围使这些要求能够同时满足;将这一方法扩展到更复杂环境,仍是后续目标。
原始来源:ToyBlocks: A controlled world for robot learning and evaluation