ToyBlocks推出桌面积木机器人学习仿真框架
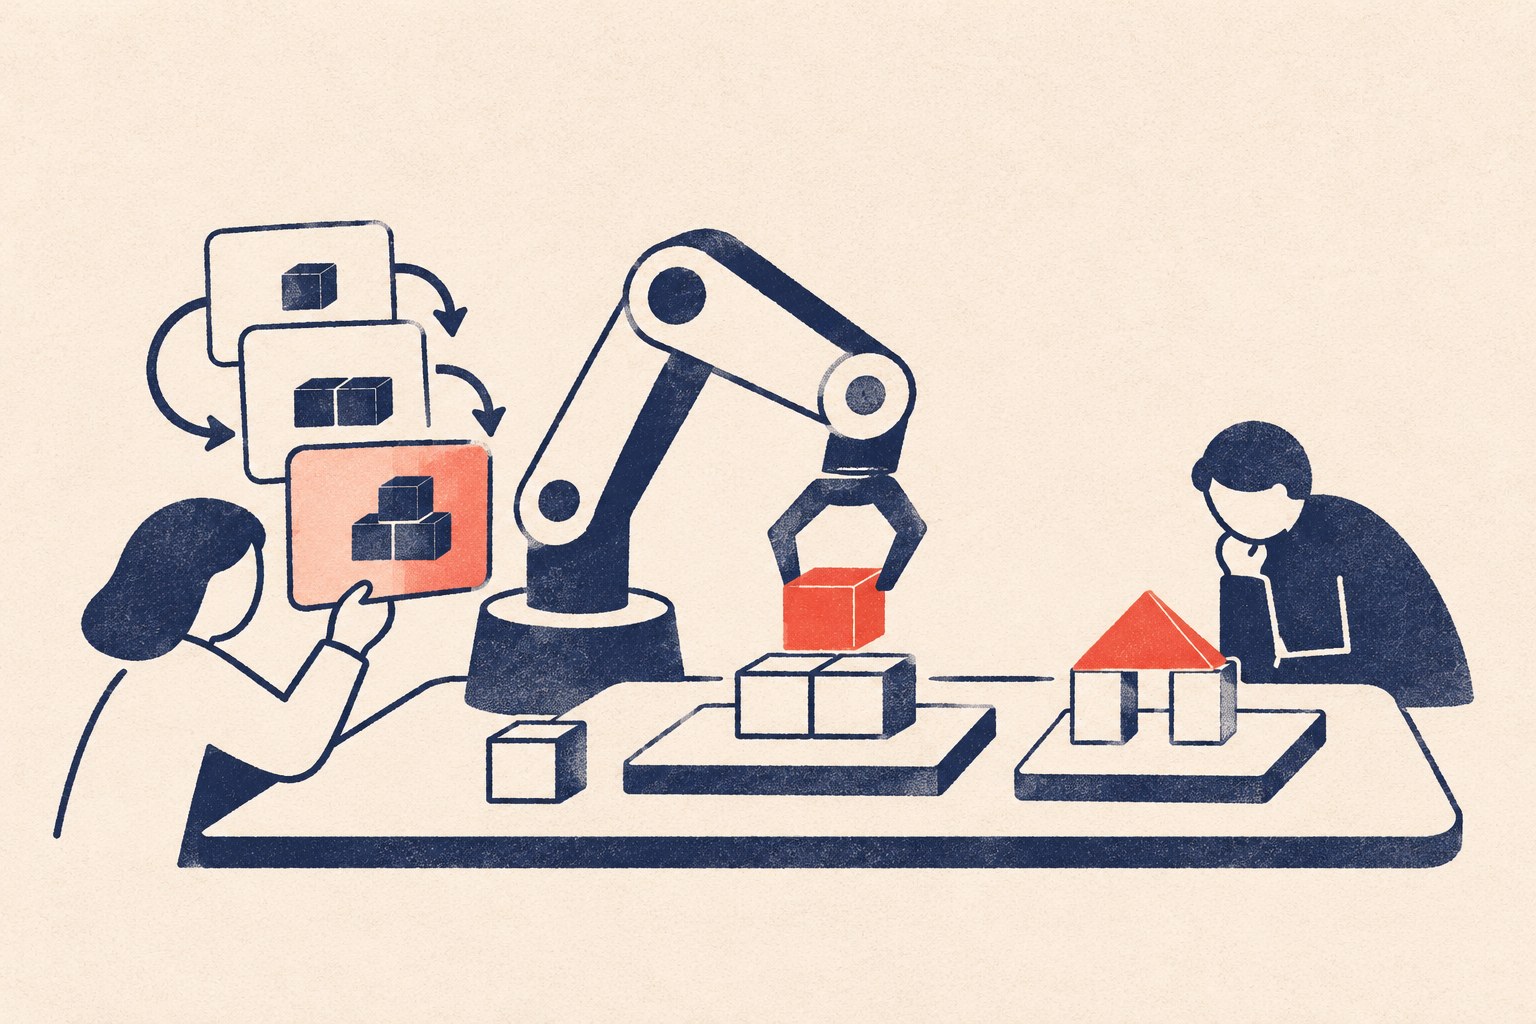
11月6日,Hugging Face Blog刊文介绍开放仿真框架ToyBlocks:它把机器人学习研究放进一个由机械臂和桌面积木组成的受控环境,自动生成任务与训练示范,用于研究模型学到了什么、又在什么条件下失败。 环境虽然简单,任务仍要求机器人在推动、翻转和堆叠积木时,推理积木之间如何相互作用,以及如何安排它们的位置。
 观澜日知观世界|涨认知|见未来
理解变化,发现价值AI · 科技 · 金融 · 开源
收录 1 篇关于“ToyBlocks”的文章,最近更新于 2026-11-07。
11月6日,Hugging Face Blog刊文介绍开放仿真框架ToyBlocks:它把机器人学习研究放进一个由机械臂和桌面积木组成的受控环境,自动生成任务与训练示范,用于研究模型学到了什么、又在什么条件下失败。 环境虽然简单,任务仍要求机器人在推动、翻转和堆叠积木时,推理积木之间如何相互作用,以及如何安排它们的位置。